

تطبیق موتور مناسب با یک بال اسکرو الکتریکی گامی مهم در تضمین عملکرد بهینه یک سیستم مکانیکی است. بهعنوان تامینکننده بالاسکروهای برقی، من بهطور مستقیم شاهد تأثیری بودهام که یک موتور منطبق بر راندمان، دقت و طول عمر کلی تجهیزات میتواند داشته باشد. در این وبلاگ، من برخی از ملاحظات و مراحل کلیدی را به اشتراک میگذارم که به شما کمک میکند موتور را با پیچ برقی به طور موثر هماهنگ کنید.
آشنایی با اصول بال اسکرو برقی
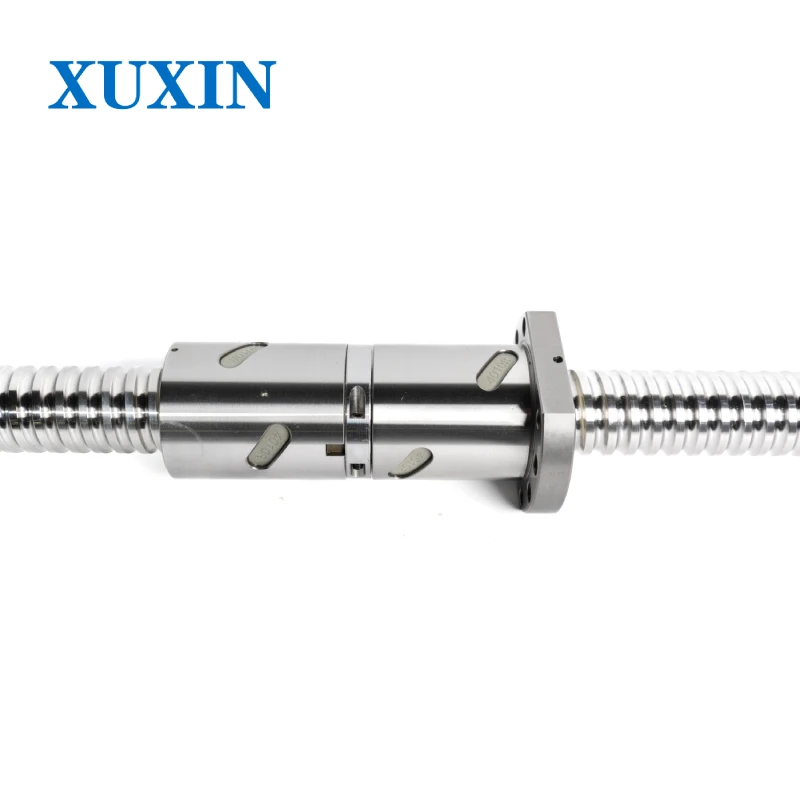
قبل از پرداختن به تطبیق موتور، داشتن درک روشنی از پیچ های توپ الکتریکی ضروری است. یکبال اسکرو برقیوسیله ای مکانیکی است که حرکت چرخشی را به حرکت خطی تبدیل می کند. این شامل یک شفت پیچ، یک مهره توپ و مجموعه ای از بلبرینگ ها است. بلبرینگ ها بین محور پیچ و مهره ساچمه می چرخند و اصطکاک را کاهش می دهند و حرکت خطی صاف و دقیق را امکان پذیر می کنند.
انواع مختلفی از پیچ های توپی موجود است، مانندبال اسکرو دو طرفهوپیچ سرب خطی. هر نوع دارای ویژگی ها و کاربردهای خاص خود است که بر روند انتخاب موتور تأثیر می گذارد.
عوامل کلیدی در تطبیق موتور
1. الزامات گشتاور
گشتاور مورد نیاز یکی از مهم ترین عوامل در تطبیق موتور است. موتور باید قادر به تولید گشتاور کافی برای به حرکت درآوردن بال اسکرو و غلبه بر بار باشد. برای محاسبه گشتاور باید موارد زیر را در نظر بگیرید:
- نیروی بار: نیروی مورد نیاز برای حرکت بار در مسیر خطی را تعیین کنید. این شامل وزن بار، نیروهای اصطکاکی و نیروهای شتاب یا کاهش سرعت می شود.
- سرب بال اسکرو: سرب مسافتی است که مهره در طول محور پیچ در یک دور طی می کند. سرب بالاتر به این معنی است که مهره سریعتر حرکت می کند اما برای حرکت به گشتاور بیشتری نیاز دارد.
- کارایی بال اسکرو: کارایی بال اسکرو بر میزان گشتاور مورد نیاز تاثیر می گذارد. یک بال اسکرو کارآمدتر به گشتاور کمتری نیاز دارد.
فرمول محاسبه گشتاور به صورت زیر است:
[T=\frac{F\times L}{2\pi\times\eta}]
که در آن (T) گشتاور، (F) نیروی بار، (L) سرب بال اسکرو، و (\eta) کارایی بال اسکرو است.
2. الزامات سرعت
سرعتی که بال اسکرو باید در آن کار کند عامل مهم دیگری است. موتور باید بتواند سرعت چرخشی مورد نیاز را برای دستیابی به سرعت خطی مطلوب بال اسکرو فراهم کند. رابطه بین سرعت چرخشی موتور ((n)) و سرعت خطی بال اسکرو ((v)) به صورت زیر بدست می آید:
[v = n\ بار L]
که در آن (v) سرعت خطی، (n) سرعت چرخش موتور بر حسب دور در دقیقه (RPM) و (L) سرب بال اسکرو است.
3. دقت و تکرار
اگر برنامه شما نیاز به دقت و تکرارپذیری بالایی دارد، باید موتوری را انتخاب کنید که بتواند کنترل دقیقی را ارائه دهد. موتورهای پله ای و سروو موتورها معمولاً در برنامه هایی استفاده می شوند که دقت آنها بسیار مهم است. موتورهای پله ای به دلیل توانایی خود در حرکت در مراحل مجزا شناخته می شوند، در حالی که موتورهای سروو کنترل مداوم و دقیق را ارائه می دهند.
4. چرخه وظیفه
چرخه وظیفه به نسبت زمان عملیاتی به کل زمان یک چرخه اشاره دارد. اگر برنامه به کار مداوم نیاز دارد، باید موتوری را انتخاب کنید که بتواند بار مداوم را تحمل کند. برخی از موتورها برای عملکرد متناوب طراحی شده اند و در صورت استفاده مداوم ممکن است بیش از حد گرم شوند.
مراحل تطبیق موتور با پیچ برقی
مرحله 1: الزامات برنامه را تعریف کنید
ابتدا، الزامات برنامه خود را به وضوح تعریف کنید، از جمله نیروی بار، سرعت خطی، دقت و چرخه وظیفه. این به شما کمک می کند تا گزینه های انتخاب موتور را محدود کنید.
مرحله 2: گشتاور و سرعت مورد نیاز را محاسبه کنید
از فرمول های ذکر شده در بالا برای محاسبه گشتاور و سرعت مورد نیاز بر اساس الزامات برنامه استفاده کنید. برای محاسبه بارهای غیرمنتظره یا تغییرات در شرایط عملیاتی، حتماً عوامل ایمنی را در نظر بگیرید.
مرحله 3: نوع موتور را انتخاب کنید
بر اساس نیازهای گشتاور، سرعت، دقت و چرخه کار، نوع موتور مناسب را انتخاب کنید. موتورهای پله ای برای کاربردهایی با نیاز گشتاور کمتر و دقت متوسط مناسب هستند، در حالی که موتورهای سروو برای کاربردهای با گشتاور بالا و دقت بالا بهتر هستند.

مرحله 4: مشخصات موتور را بررسی کنید
پس از انتخاب نوع موتور، مشخصات موتور را بررسی کنید تا مطمئن شوید که گشتاور و سرعت محاسبه شده را برآورده می کند. به گشتاور نامی موتور، حداکثر سرعت و مصرف برق توجه کنید.
مرحله 5: کنترل کننده موتور را در نظر بگیرید
علاوه بر موتور، باید کنترل کننده موتور را نیز در نظر بگیرید. کنترلر وظیفه کنترل سرعت، گشتاور و جهت موتور را بر عهده دارد. اطمینان حاصل کنید که کنترلر با موتور سازگار است و می تواند عملکردهای کنترلی لازم را برای برنامه شما ارائه دهد.
مرحله 6: تست و بهینه سازی
پس از انتخاب موتور و کنترلر، مهم است که سیستم را آزمایش کنید تا مطمئن شوید که الزامات عملکرد را برآورده می کند. ممکن است لازم باشد تنظیمات موتور یا اجزای مکانیکی را برای بهینه سازی عملکرد سیستم انجام دهید.
واقعی - نمونه های جهانی
بیایید یک مثال ساده از یک سیستم موقعیت یابی خطی را در نظر بگیریم. فرض کنید یک بار 500 نیوتن دارید که باید با سرعت خطی 0.5 متر بر ثانیه جابجا شود. سرب بال اسکرو 10 میلی متر و راندمان بال اسکرو 0.9 است.
ابتدا گشتاور مورد نیاز را محاسبه کنید:
[T=\frac{F\times L}{2\pi\times\eta}=\frac{500\times0.01}{2\pi\times0.9}\approx0.88\ نیوتن متر]
سپس سرعت چرخش موتور را محاسبه کنید:
[n=\frac{v}{L}=\frac{0.5}{0.01}=50\ RPM]
بر اساس این محاسبات، شما می توانید موتوری را انتخاب کنید که بتواند حداقل گشتاور 0.88 نیوتن متر و سرعت چرخش 50 RPM را ارائه دهد.
نتیجه گیری
تطبیق موتور با بال اسکرو الکتریکی فرآیند پیچیده ای است که نیازمند بررسی دقیق عوامل مختلف است. با درک اصول اولیه بال اسکروهای الکتریکی، محاسبه گشتاور و سرعت مورد نیاز، و انتخاب نوع موتور و کنترل کننده مناسب، می توانید از عملکرد بهینه سیستم مکانیکی خود اطمینان حاصل کنید.
اگر در بازار بال اسکرو برقی هستید و برای تطبیق موتور به کمک نیاز دارید، لطفا با ما تماس بگیرید. تیم کارشناسان ما آماده کمک به شما در یافتن بهترین راه حل برای برنامه خود هستند.
مراجع
- کتاب راهنمای طراحی مکانیک توسط رابرت ام فیلان
- "راهنمای کنترل حرکت" نوشته تام بیشاپ